jasonwu@hawentech.com
8613697675722
あらゆる回転機械システムにおいて、振動は敵です。磨耗が促進され、騒音が発生し、効率が低下し、チェックしないままにしておくと致命的な故障につながる可能性があります。ファン、ポンプ、コンプレッサーなど、ベルト駆動システムにインペラが含まれる場合、振動の可能性が大幅に増加します。インペラは独自の動的力を導入し、これらの力はベルト プーリー、ベルト、および駆動システム全体と相互作用します。その結果、診断が難しく、排除するのがさらに困難な複雑な振動パターンが発生する可能性があります。しかし、適切な設計とエンジニアリングがあれば、ベルト プーリーは振動を引き起こすのではなく、振動を軽減する中心的な役割を果たすことができます。インペラーおよびバランスウェイトと正しく組み合わせると、ベルトプーリーは、高速かつさまざまな負荷の下でもスムーズに動作する調整されたシステムの一部になります。
ベルトプーリーをインペラおよびウェイトと組み合わせたときに振動をどのように軽減するかという問題は、動的バランス、減衰、およびシステム統合の問題です。これには、振動の発生源、ドライブトレイン内の各コンポーネントの役割、および不要な振動に対抗するために使用できるエンジニアリング技術を理解することが含まれます。この記事では、ベルト駆動インペラ システムの振動低減の背後にある技術原理を検討します。振動の発生源、スムーズな動作に貢献するベルト プーリーの設計上の特徴、バランス ウェイトの役割、最適なパフォーマンスを確保するためのシステム レベルの考慮事項について説明します。詳しい仕様も併せてご案内させていただきますので、ベルトプーリー浙江和文電気機械有限公司の工場から生産されています。
ベルトプーリーがどのように振動を軽減するかを理解するには、まず振動がどこから発生するのかを理解する必要があります。ベルト駆動のインペラ システムでは、振動はいくつかの発生源から発生する可能性があります。 1 つ目は、回転コンポーネントのアンバランスです。インペラのバランスが完全に整っていないと、インペラと一緒に回転する遠心力が発生し、1 回転に 1 回の振動が発生します。ベルトプーリーについても同様です。プーリーのバランスが崩れると、プーリー自体に振動が発生します。 2 番目の原因は位置ずれです。プーリーとインペラシャフトの位置が完全に一致していない場合、ベルトが斜めに走行し、横方向の力が発生して振動が発生します。 3 番目の原因はベルトの欠陥です。ベルトに硬い箇所、塊、または不均一な接合がある場合、ベルトがプーリー上を通過するときに周期的な衝撃が発生します。 4番目のソースは共鳴です。すべての機械システムには固有振動数があります。インペラの回転速度などの振動源が固有振動数と一致すると、振動が増幅されます。 5 番目の源は空気力学または水力です。ファンやポンプでは、インペラが圧力パルスを生成し、システム内で振動を引き起こす可能性があります。以下の表は、これらのソースとその特徴をまとめたものです。
で浙江和文電気機械有限公司、当社の工場は、ベルト駆動システムの振動分析において豊富な経験を持っています。当社はお客様と協力して振動源を特定し、振動を最小限に抑えるように設計されたベルト プーリーを選択します。当社のエンジニアリング チームは振動解析を実行し、システム最適化のための推奨事項を提供します。
ベルトプーリーのバランスは、ベルト駆動インペラシステムの振動を低減する上で最も重要な要素の 1 つです。プーリーのバランスが崩れると、プーリーと一緒に回転する遠心力が発生します。この力はシャフト、ベアリング、そして構造全体に伝達されます。力の大きさは、アンバランスの質量、回転中心からのアンバランスの距離、および回転速度の二乗に比例します。これは、高速走行時には小さなアンバランスでも大きな力が発生する可能性があることを意味します。たとえば、3,000 RPM で回転するプーリーの半径 100 mm で 10 グラムの不均衡により、約 10 kg の力が発生します。 6,000 RPM では、同じアンバランスによって 40 kg の力が発生します。この力により、ベアリングの摩耗、シャフトの疲労、過度の騒音が発生する可能性があります。以下の表は、アンバランスと速度、力の関係を示しています。
当社の工場では、すべてのベルトプーリーのバランスを高水準に調整しています。当社では、2 つの平面でアンバランスを測定し、必要な修正ウェイトの量と位置を示すダイナミック バランシング マシンを使用しています。当社の標準バランスグレードは ISO 1940 に準拠した G6.3 であり、ほとんどの産業用途に適しています。高速または高精度のアプリケーションでは、G2.5 以上を実現できます。当社のベルト プーリーの正確なバランスを確保することで、お客様が振動源で振動を低減できるよう支援します。
バランスウェイトは、回転部品の不均衡を修正するために使用されます。これらは、不均衡を打ち消すためにコンポーネントの特定の位置に取り付けられる小さな塊です。ベルト プーリーでは、バランス ウェイトを止めネジ、溶接タブ、またはドリル穴の形で追加できます。重要なのは、正しい位置に重りを置き、確実に取り付けられるかどうかです。ベルト駆動のインペラ システムでは、インペラとプーリーの両方にバランス ウェイトが使用されます。通常、最初にインペラのバランスがとられ、次にプーリーのバランスがとられます。プーリーのバランスウェイトは、システム全体の振動を最小限に抑えるように調整されています。これは、システムの振動がすべてのコンポーネントの振動の合計であるためです。インペラの残留不均衡を打ち消すためにプーリーのバランスをとれば、全体の振動を低減できます。バランスウェイトの種類と用途を下表にまとめます。
浙江和文電気機械有限公司 では、工場で精密なバランシング技術を使用して、ベルト プーリーのバランスが正しく保たれていることを確認しています。また、バランスウェイトが事前に取り付けられたプーリーや、現場でのバランス調整が可能なプーリーも提供できます。当社のエンジニアリング チームは、インペラやプーリーを含むシステム全体のバランス調整を支援します。
ベルトプーリーの設計は、バランスに加えて、ダンピングによる振動の低減にも貢献します。減衰とは、振動システムからのエネルギーの散逸です。振動の振幅を低減し、共振の防止に役立ちます。ベルトプーリーに減衰を追加できる設計上の特徴がいくつかあります。 1 つ目は、分割プーリーまたは減衰層付きプーリーの使用です。スプリットプーリーには、ハブとリムの間にゴムまたはエラストマーの層があります。この層はダンパーとして機能し、振動エネルギーを吸収し、リムからハブへの振動の伝達を軽減します。 2つ目はチューニングマスダンパーの採用です。これは、弾性要素を備えたプーリーに取り付けられた小さな質量です。質量は、プーリーの振動と位相が異なる周波数で振動するように調整され、プーリーの振動を打ち消します。 3 つ目は、リブ付きまたはフィン付きのデザインを使用することです。リブまたはフィンによりプーリーの表面積が増加し、熱の放散と振動の軽減に役立ちます。以下の表は、これらの減衰機能とその有効性をまとめたものです。
当社の工場では、さまざまな用途に合わせてさまざまな減衰機能を備えたベルトプーリーを提供しています。当社のエンジニアリング チームは、特定の振動問題に適した設計の選択をお手伝いします。お客様の要件に合わせて、調整されたマス ダンパーまたはスプリット ハブ設計を備えたプーリーをカスタム設計することもできます。
ベルト駆動インペラシステムの振動を低減することは、単に個々のコンポーネントのバランスをとることだけではありません。これは、コンポーネントが連携して振動を最小限に抑えるようにシステム全体を調整することです。このシステムレベルのアプローチは、可能な限り低い振動レベルを達成するために不可欠です。このプロセスは、ベルトプーリーとインペラの選択から始まります。プーリーは高い基準でバランスをとる必要があり、インペラもさらに高い基準でバランスをとる必要があります。次のステップは、プーリーとインペラシャフトの位置を調整することです。位置ずれは振動の主な原因となるため、バランス調整を行う前に修正する必要があります。次のステップは、ベルトの張力を確認することです。ベルトが緩すぎると滑り、振動が発生します。ベルトがきつすぎるとベアリングに過負荷がかかり、振動が発生します。正しい張力はベルトメーカーによって指定されています。次のステップでは、必要に応じてバランス ウェイトをシステムに追加します。これは、システムを実行し、さまざまなポイントで振動を測定することによって行われます。次に、振動が最小限になるまでバランスウェイトを調整します。以下の表は、システム チューニングの手順とその目的をまとめたものです。
Hawen の工場では、振動低減のためのシステム レベルのサポートを提供しています。当社は、バランスの取れたベルト プーリーを提供し、位置合わせと張力調整を支援し、現場での振動分析を提供します。当社の目標は、お客様がベルト駆動インペラ システムを可能な限りスムーズに動作できるように支援することです。
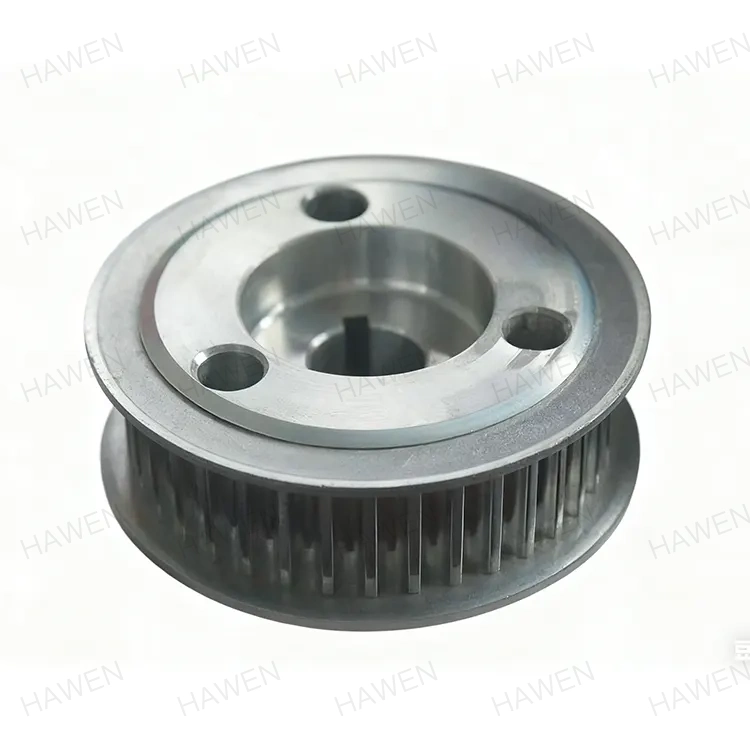
防振ベルトプーリーの仕様には、バランスグレード、材質、減衰特性、穴公差、表面仕上げなどが含まれます。以下の表は、当社のベルト プーリーの仕様の概要を示しています。
当社工場では、これらの仕様などに合わせたベルトプーリーを製造しています。特定の用途に合わせてバランスグレード、材質、減衰機能をカスタマイズできます。当社のエンジニアリング チームは、選択プロセスを支援し、プロジェクトの詳細な技術データを提供します。
質問 1: プーリーのアンバランスはどのようにして振動を引き起こすのですか?
回答: プーリーの不均衡により振動が発生します。これは、不均一な質量分布によりプーリーとともに回転する遠心力が発生するためです。この力はシャフト、ベアリング、構造に伝達され、回転周波数 (1x RPM) で振動を引き起こします。力の大きさは速度の二乗に応じて増加するため、高速ではアンバランスがさらに問題となります。プーリーのバランスを取ると、この力が排除され、振動が軽減されます。
質問 2: ベルト プーリーにはどのバランス グレードを指定する必要がありますか?
回答: バランスのグレードは速度と用途によって異なります。最大 3,000 RPM までの速度の一般的な産業用途の場合、通常は G6.3 で十分です。高速用途(3,000 RPM 以上)や精密機械の場合は、G2.5 以上を推奨します。当社の工場では、お客様の特定の用途に適したバランス グレードについてアドバイスいたします。
質問 3: 現場でベルトプーリーのバランスを取ることはできますか?
回答: はい、大きなプーリーや簡単に分解できないシステムについては、現場でのバランシングが可能です。フィールドバランシングでは、振動アナライザーを使用して振動を測定し、プーリーの特定の場所で重量を追加または削除します。特殊な機器と専門知識が必要です。当社の工場では、フィールドバランシングサービスやメンテナンスチームのトレーニングを提供できます。
質問 4: ベルトの張力は振動にどのような影響を与えますか?
回答: ベルトの張力は振動に大きな影響を与えます。ベルトが緩みすぎるとスリップし、高周波振動や騒音が発生します。ベルトがきつすぎるとベアリングに過負荷がかかり、回転周波数で振動が発生します。正しい張力はベルトのメーカーによって指定されており、定期的に確認する必要があります。スムーズな操作には適切な張力が不可欠です。
質問 5: ベルト駆動インペラ システムの振動を軽減する最善の方法は何ですか?
回答: 振動を軽減する最善の方法は、潜在的な発生源をすべて解決することです。インペラとプーリーのバランスを調整し、シャフトを調整し、ベルトの張力を適切に設定し、必要に応じて減衰を追加します。システムレベルのアプローチは、個々のコンポーネントに対処するよりも効果的です。当社の工場は、バランスのとれたベルト プーリー、アライメント ツール、振動分析サービスを含む完全なソリューションを提供できます。
ベルトプーリーは、インペラやバランスウェイトと組み合わせることで、振動を軽減する上で重要な役割を果たします。プーリーの正確なバランスを確保し、適切な減衰機能を選択し、システム全体を調整することにより、高速や負荷が変動する場合でもスムーズで静かな動作を実現できます。重要なのは、振動の発生源を理解し、体系的に対処することです。 Zhejiang Hawen Electromechanical Co., Ltd. の工場には、振動低減の最も厳しい要件を満たすベルト プーリーを製造するための専門知識と設備があります。当社では、精密なバランス、高品質の素材、高度な減衰設計を使用して、プーリーがシステムのスムーズな動作に貢献していることを保証します。新しいベルト駆動インペラ システムを設計する場合でも、既存のインペラ システムのトラブルシューティングを行う場合でも、当社がお手伝いいたします。
当社のエンジニアリング チームは、振動分析、プーリーの選択、システムのチューニングを支援します。詳細な仕様、バランスサービス、オンサイトサポートを提供します。品質と顧客満足に対する当社の取り組みにより、当社は世界中の産業用ドライブ システムの信頼できるパートナーとなっています。
今すぐ浙江和文電気機械有限公司にお問い合わせくださいベルト プーリーの要件について話し合い、ベルト駆動インペラ システムの振動を軽減するために当社の製品がどのように役立つかを確認してください。
ベルトプーリーがコンベヤー機器やマテリアルハンドリングに不可欠な理由は何ですか?
-
WhatsApp
Hawensales
Email
Hawen